Module Navigation Aérienne
Ce module couvre l'intégralité de la navigation du télépilote professionnel, des définitions de base jusqu'à la gestion des incidents en vol. Six chapitres officiels, découpés en 14 modules interactifs : bases de la navigation, géodésie et coordonnées, équipements GNSS/INS, cartes aéronautiques, navigation à l'estime et suivi de vol.
Les 8 chiffres à connaître par cœur
Ce que vous saurez faire
- Distinguer cap, route, dérive, vitesse air et vitesse sol
- Convertir une route vraie en cap magnétique puis en cap compas
- Convertir des coordonnées DMS ↔ DD ↔ DM et choisir le bon code EPSG
- Expliquer la trilatération GNSS et le couplage GNSS/INS
- Lire un cartouche de zone (DA P1) et ses limites verticales
- Calculer une dérive maximale et appliquer la règle de la montre
- Planifier l'énergie d'une mission avec la règle des trois tiers
- Appliquer la bonne procédure de secours face à chaque panne
Objectif examen
Obtenir ≥ 80% à l'examen blanc Standard. Correction immédiate avec référence de cours pour chaque question.
— questions dans la banque, réparties sur 3 niveaux.
Chapitre 1 · Module 01
Définition & Objectifs de la navigation aérienne
La navigation aérienne désigne l'ensemble des techniques permettant de déterminer la position d'un aéronef, de planifier sa trajectoire et de le conduire d'un point de départ à un point d'arrivée de façon sûre et efficace.
Définition à retenir mot pour mot
« L'ensemble des techniques permettant de déterminer la position d'un aéronef, de planifier sa trajectoire et de le conduire d'un point de départ à un point d'arrivée de façon sûre et efficace. »
Les 5 objectifs du télépilote — cliquez pour explorer
Pour un télépilote, les objectifs de la navigation se divisent en cinq dimensions majeures.
Cliquez sur un objectif pour en voir le détail…
Chapitre 1 · Module 02
Les quatre concepts fondamentaux
La navigation repose sur quatre piliers indispensables : la Position, la Distance, la Direction et le Temps. Retirez-en un seul et la navigation devient impossible.
Le mille nautique — la clé de la lecture des cartes
Propriété géodésique fondamentale
1 minute d'arc de latitude terrestre = 1 mille nautique = 1 852 m.
C'est cette propriété qui permet une lecture directe des distances sur les cartes : il suffit de reporter l'écart entre deux points sur l'échelle des latitudes en marge de la carte.
Conséquence : 1° de latitude = 60 minutes = 60 NM ≈ 111,12 km.
Convertisseur de distances
Entrez une valeur dans n'importe quel champ : les autres se mettent à jour instantanément.
Tableau récapitulatif des 4 piliers
| Pilier | Ce qu'il définit | Unité de référence | Enjeu pour le télépilote |
|---|---|---|---|
| Position | Latitude, longitude, altitude | ° ′ ″ et mètres | Savoir où l'on est en 3D |
| Distance | Espace départ → arrivée | NM (1 NM = 1 852 m) | Dimensionner la mission |
| Direction | Orientation de la trajectoire | Degrés 0°–360° | Tenir la route voulue |
| Temps | Durée de parcours | s / min / h | ETA, autonomie, créneaux |
Chapitre 1 · Module 03
Triangle des vitesses & les trois Nords
Le vent est un facteur critique en milieu aérien : il rompt la symétrie entre l'orientation de l'appareil et son déplacement réel. C'est tout l'objet du triangle des vitesses.
3.1 — Terminologie essentielle
Le Cap (Heading)
Angle entre le Nord de référence et l'axe longitudinal (le nez) de l'aéronef. C'est la direction dans laquelle l'appareil pointe — pas nécessairement celle dans laquelle il va.
La Route (Track)
Trajectoire réelle suivie par l'aéronef, projetée au sol. C'est la ligne que l'on trace sur la carte et que l'on veut effectivement parcourir.
La Dérive
Angle formé entre le Cap et la Route, provoqué par l'action du vent latéral. Pour maintenir la route voulue, le télépilote (ou l'autopilote) doit corriger le cap en l'inclinant face au vent — la compensation de dérive, ou vol « en crabe ».
Vitesse Air
Vitesse de l'aéronef par rapport à la masse d'air environnante. C'est elle qui génère la portance. Elle ne dit rien de la progression réelle sur la carte.
Vitesse Sol
Vitesse réelle de déplacement par rapport au sol. Elle subit l'effet direct du vent : augmentée par un vent de dos, réduite par un vent de face. C'est la vitesse affichée sur l'application de vol et celle qui sert de référence réglementaire.
Simulateur : le triangle des vitesses
Réglez la route souhaitée, la vitesse propre du drone et le vent. Le triangle vectoriel, la dérive, le cap à suivre et la vitesse sol se recalculent en direct.
Vecteur air (bleu) + vecteur vent (orange) = vecteur sol (vert)
Les formules du triangle
Dérive : sin(X) = Vw × sin(Dv − Rv) / Vp
Cap à suivre : C = Rv − X
Vitesse sol : Vs = Vp × cos(X) − Vw × cos(Dv − Rv)
Sur le terrain on n'utilise pas ces formules mais la méthode mentale de la montre aéronautique (module 12). Ce simulateur sert à comprendre la géométrie.
3.2 — Les trois Nords et les deux erreurs
La direction se mesure par rapport à un « Nord » — mais il en existe trois, séparés par deux erreurs distinctes.
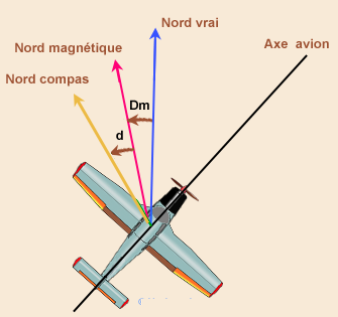
Nord Vrai, Nord Magnétique et Nord Compas — la déclinaison Dm et la déviation d
Cliquez sur un Nord ou sur une erreur…
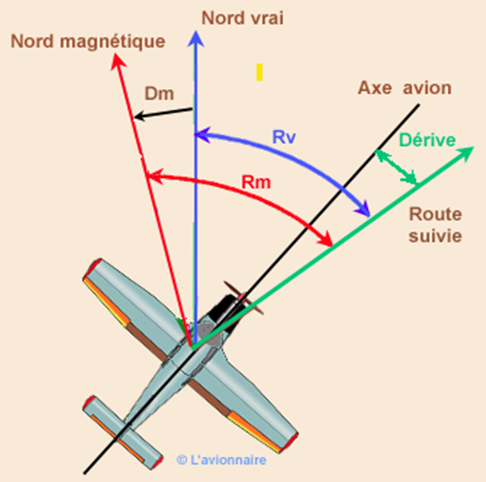
Rv (route vraie), Rm (route magnétique), axe avion et dérive vers la route suivie
Convertisseur de caps — Rv → Cm → Cc
La déclinaison est comptée négative vers l'Ouest (Algérie 2026 : 3° Ouest, soit Dm = −3°), conformément à la formule du cours Cm = Rv − Dm.
Chapitre 1 · Module 04
Navigation terrestre vs navigation aérienne
Quatre différences structurelles séparent la conduite d'un véhicule au sol de celle d'un drone. Les ignorer, c'est appliquer des réflexes routiers à un milieu qui ne les tolère pas.
Comparateur interactif
Sélectionnez un critère de comparaison…
Tableau de synthèse
| Paramètre | Navigation Terrestre | Navigation Aérienne (Drone) |
|---|---|---|
| Dimension de l'espace | Planaire (2D) : axes X et Y uniquement au niveau du sol | Tridimensionnel (3D) : X, Y et Z — l'altitude est vitale |
| Distances & trajet | Distance routière contrainte par la topographie et le réseau (km) | Distance orthodromique (« vol d'oiseau »), en milles nautiques |
| Effet du vent | Aucun effet sur la trajectoire ni la direction | Effet critique : dérive et modification de la vitesse sol (GS ≠ TAS) |
| Capteurs clés | GPS (1 Hz), odomètre, centrales inertielles simples | GPS multifréquence (10 Hz), tube Pitot, magnétomètre, altimètre, IMU (200 Hz) |
Chapitre 2 · Module 05
Systèmes géodésiques & Projections cartographiques
Un système géodésique est le cadre mathématique décrivant la forme de la Terre et servant de référence pour les positions. Sans système commun, deux GPS peuvent donner des positions différentes pour le même point au sol.
5.1 — Ellipsoïde, géoïde et ondulation
L'ellipsoïde
Modèle mathématique de la Terre, aplati aux pôles. Surface lisse et calculable, elle sert de référence aux systèmes comme WGS84. L'altitude mesurée par rapport à elle est l'altitude géodésique h — celle que donne le GPS.
Le géoïde
Forme réelle de la Terre, influencée par la gravité. C'est la surface qui correspond au niveau moyen des mers. L'altitude mesurée par rapport à lui est l'altitude orthométrique H — l'altitude « vraie ».
L'ondulation N
N = h − H. C'est la correction entre l'altitude GPS (ellipsoïdale) et l'altitude réelle (orthométrique). Ignorer cette correction produit une erreur verticale systématique sur tout un chantier.
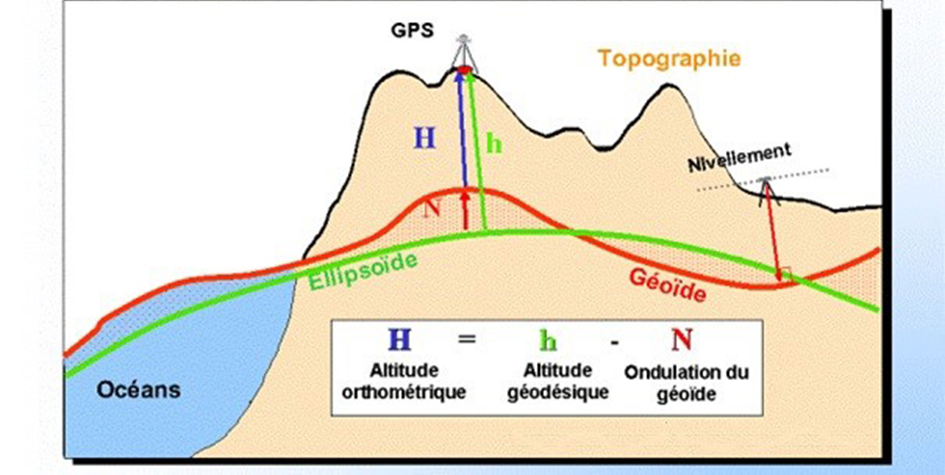
H (altitude orthométrique) = h (altitude géodésique GPS) − N (ondulation du géoïde)
Calculateur d'ondulation
5.2 — Systèmes de référence globaux : WGS84 vs NAD83
WGS84 — le système des drones
- Système mondial géocentrique, lié aux satellites.
- Lié au centre de la Terre — fixe par rapport aux satellites.
- C'est le système utilisé nativement par défaut dans les GPS de tous les drones.
- Code EPSG en coordonnées géographiques : 4326.
NAD83 — un système local
- Système local d'Amérique du Nord.
- Fixé sur sa plaque tectonique, qui dérive vers l'ouest de 1,5 cm/an.
- Décalage actuel avec WGS84 : 1,5 à 2 mètres.
- Un vol centimétrique programmé sans conversion rate sa cible de près de 2 m.
5.3 — Les projections cartographiques
But : transformer la Terre (3D) en carte plane (2D). Toute projection déforme quelque chose — la question est quoi.
Les 3 propriétés qu'une projection peut préserver
- Conforme — les angles sont conservés. Indispensable pour la navigation.
- Équivalente — les surfaces sont conservées, mais les angles sont déformés.
- Équidistante — les distances sont conservées sur certaines lignes seulement.
Explorateur de projections — cliquez
Cliquez sur une projection…
Les projections utilisées en Algérie
Ancien système
Lambert Conique Conforme — Nord Sahara 1959. Encore rencontré sur les plans anciens, notamment les données pétrolières et gazières du Sud (EPSG 30731).
Système actuel
UTM, zones 29 à 32. Les images drones géoréférencées en WGS84 sont converties en UTM/local pour le traitement photogrammétrique.
Codes EPSG — sélecteur de mission
Cliquez sur votre zone de mission pour obtenir le système de coordonnées et le code EPSG à paramétrer dans votre SIG.
Sélectionnez la zone de votre mission…
| Zone de la mission | Système de coordonnées | Unité | Code EPSG |
|---|
Les 4 étapes de la conversion
Pourquoi c'est critique
Pour éviter tout comportement aberrant du pilote automatique ou une perte de contrôle (fly-away) qui provoquerait un crash immédiat, le processus de planification suit 4 étapes strictes.
La Récolte
Identifier les unités (degrés ou mètres) et le système d'origine du plan client.
Le Paramétrage
Configurer son logiciel SIG à l'aide des codes d'immatriculation standards EPSG.
La Conversion
Laisser le logiciel traduire le plan plat métrique en données sphériques globales (WGS84).
La Vérification
Contrôle visuel obligatoire sur fond de carte satellite avant d'armer les moteurs et d'autoriser le décollage.
Chapitre 2 · Module 06
Coordonnées géographiques & Précision du positionnement
Trois valeurs définissent un point : latitude (φ), longitude (λ) et altitude (h). Trois formats les expriment — et trois technologies déterminent avec quelle précision on les connaît.
6.1 — Les coordonnées
Latitude
Angle par rapport à l'équateur : de −90° (pôle Sud) à +90° (pôle Nord). 1° de latitude ≈ 111,12 km partout sur le globe — c'est une constante.
Longitude
Angle par rapport au méridien de Greenwich : de −180° à +180°. Attention : 1° de longitude rétrécit à l'approche des pôles — il vaut 111,32 × cos(φ) km.
Altitude
Hauteur par rapport au niveau moyen de la mer (géoïde). À ne pas confondre avec l'altitude géodésique brute du GPS, mesurée par rapport à l'ellipsoïde : l'écart est l'ondulation N.
Convertisseur de formats DMS ↔ DD ↔ DM
Les trois formats du cours, avec leur usage : DMS → cartes aéronautiques OACI · DD → logiciels GNSS · DM → GPS portables.
Longueur d'un degré selon la latitude
Un degré de latitude est constant (≈ 111,12 km). Un degré de longitude rétrécit vers les pôles : 111,32 × cos(φ) km.
6.2 — Les trois niveaux de précision géospatiale
La précision de la position d'un drone dépend principalement des capteurs à bord et des techniques de correction appliquées aux signaux GNSS.
Cliquez sur une technologie de positionnement…
| Technologie | Précision | Corrections | Usage typique |
|---|---|---|---|
| Standard (GNSS classique) | 2 à 5 m | Aucune | Loisir, surveillance visuelle globale |
| RTK | 1 à 3 cm | Temps réel, par radio ou cellulaire (base fixe / réseau Orphéon) | Topographie, chantiers avec liaison stable |
| PPK | 1 à 3 cm | Post-traitement logiciel après le vol | BVLOS longue distance, montagnes, canyons |
Impacts du RTK sur le comportement en vol
- Un vol stationnaire ultra-stable.
- Un suivi de trajectoire extrêmement précis — « chirurgical ».
- Un géoréférencement direct et optimal des données collectées, essentiel en photogrammétrie et relevés LiDAR.
Chapitre 3 · Module 07
GNSS & Navigation inertielle (INS / IMU)
Le GNSS désigne l'ensemble des constellations de satellites permettant la localisation, la trajectoire et la synchronisation temporelle à l'échelle mondiale. L'INS en est le complément autonome indispensable.
7.1 — Les 4 constellations mondiales majeures
Les 3 segments obligatoires du système
Segment Spatial
Les satellites en orbite émettant les signaux.
Segment de Contrôle
Les stations au sol qui corrigent et mettent à jour les satellites.
Segment Utilisateur
Le récepteur GNSS embarqué sur le drone ou la radiocommande.
Simulateur : la trilatération spatiale
Le principe
Chaque satellite envoie sa position et l'heure exacte d'émission via son horloge atomique. Le drone calcule la distance en multipliant le temps de trajet par la vitesse de la lumière.
Combien de satellites le récepteur capte-t-il ? Cliquez pour voir le résultat.
Choisissez un nombre de satellites captés…
Règle de sécurité fondamentale
Le GNSS n'est qu'une aide au positionnement, pas un système infaillible. Il est vulnérable aux interférences, au masquage (zones urbaines, forêts) et au piratage — brouillage et leurrage.
7.2 — Le système de navigation inertielle (INS)
Un système 100 % autonome
L'INS ne reçoit ni n'émet aucun signal extérieur. Il calcule le mouvement à partir de la loi d'inertie de Newton. Il est donc totalement insensible au brouillage — mais il dérive.
Composants clés de l'IMU (centrale inertielle)
| Composant | Quantité | Ce qu'il mesure | Ce qu'on en déduit |
|---|---|---|---|
| Accéléromètres | 3 (X, Y, Z) | Forces spécifiques et accélérations linéaires | La vitesse et la position |
| Gyroscopes | 3 | Vitesse angulaire (°/s) | L'orientation dynamique exacte : roulis, tangage, lacet |
| Magnétomètre | 1 (3 axes) | Champ magnétique terrestre | La référence absolue du cap magnétique, et la correction des dérives |
Le couplage GNSS / INS par filtre de Kalman
Le défaut de l'INS
- La dérive temporelle : les micro-erreurs de calcul s'accumulent.
- Elles faussent la position au bout de quelques minutes.
- Seul, l'INS n'est donc pas exploitable sur la durée d'une mission.
La solution hybride
- Le GNSS recale régulièrement l'INS pour effacer la dérive.
- L'INS comble les vides à haute fréquence entre deux points GNSS.
- Il prend le relais en cas de perte de signal satellite — c'est le vol à l'estime (Dead Reckoning).
KALMAN
consolidée
Cliquez sur un élément de la chaîne de fusion…
Chapitre 3 · Module 08
Altimétrie, Anémométrie & Liaison de données
Trois familles d'équipements complètent la chaîne de navigation : celle qui gère l'axe vertical, celle qui mesure le vent, et celle qui assure le lien avec le sol.
8.1 — Chaîne de capteurs altimétriques et barométriques
Altimètre
Assure la sécurité et la séparation verticale. Permet de respecter les plafonds légaux de vol — 120 mètres maximum AGL.
Baromètre
Mesure la pression atmosphérique fine, au décimètre près. C'est lui qui maintient la stabilité parfaite en vol stationnaire, en évitant les variations brutales de hauteur — le « pompage » dû aux courants d'air.
Exploitation des calages par le télépilote
Capteurs basse altitude — Terrain Following & anti-collision
Cliquez sur un capteur…
8.2 — L'anémomètre : gestion du vent et vitesse air
Au sol (pré-vol) : anémomètre portatif obligatoire
- Vérifier les limites de la machine — souvent entre 10 et 15 m/s maximum.
- Évaluer l'autonomie : la surconsommation face au vent est considérable.
- Choisir le sens de décollage / atterrissage — toujours face au vent pour optimiser la portance.
En vol : les 3 technologies embarquées
Cliquez sur une technologie de mesure du vent…
Applications métiers
Compensation automatique
Le drone incline ses moteurs automatiquement pour contrer la dérive du vent latéral, sans intervention du télépilote.
Taux de recouvrement
Maintien d'une vitesse sol ultra-régulière, indispensable pour assurer le taux de recouvrement des images (Overlap, ex. 80 %). Une vitesse irrégulière crée des trous dans le bloc photogrammétrique.
Effet Venturi
Détecte les accélérations brutales du vent près des structures hautes (éoliennes, bâtiments) et déclenche une procédure d'urgence — Return to Home — avant le crash.
8.3 — Systèmes de communication et conformité légale
Downlink — Télémesure
Le drone envoie au sol : ses coordonnées (X, Y, Z), sa vitesse, son cap et sa télémétrie batterie.
bidirectionnel
Uplink — Commande & Contrôle (C2)
Le pilote envoie ses ordres et peut modifier la mission ou la trajectoire en temps réel.
Chapitre 4 · Module 09
Typologie des cartes & Lecture du relief
Deux familles de cartes, deux rôles complémentaires — et jamais interchangeables. C'est la règle d'or du télépilote.
La Carte Aéronautique (OACI / ENNA)
- Carte réglementaire obligatoire.
- Elle détermine si le vol est légalement faisable.
- Elle spécifie les droits d'accès à l'espace aérien : zones contrôlées, interdites, plafonds verticaux.
La Carte Topographique (INCT / IGN)
- Carte descriptive du terrain.
- Elle sécurise la conduite technique de la mission.
- Elle identifie la hauteur réelle des obstacles physiques : pylônes, lignes électriques, relief, infrastructures sensibles.
Les 5 grandes catégories de cartes aéronautiques
Le référentiel classe les cartes aéronautiques en 5 catégories, regroupant 12 types principaux. Cliquez pour explorer chacune.
Cliquez sur une catégorie de cartes…
Matrice d'analyse du relief (lecture INCT)
L'interprétation fine de la topographie — courbes de niveau, équidistance — permet d'anticiper les dangers physiques et de liaison de données.
Cliquez sur une configuration de relief pour voir lecture, risque et action…
Chapitre 4 · Module 10
Espaces aériens restreints & Planification en Algérie
L'identification des zones restreintes sur les cartes OACI VFR repose sur trois facteurs clés : le visuel (hachurage et couleur), le cartouche d'identification et les limites verticales.
10.1 — Facteur 1 : le visuel (hachurage et couleur)
Cliquez sur un type de zone…
10.2 — Facteur 2 : le cartouche d'identification
Nomenclature internationale réglementaire
Code Pays + Type de zone + Numéro unique AIP
Exemple en Algérie : DA P1 ou DA R12 — où DA désigne l'Algérie.
10.3 — Facteur 3 : les limites verticales
Indiquées sous forme de fraction. Le chiffre supérieur donne le plafond (limite haute), le chiffre inférieur donne le plancher (limite basse).
Le cas critique pour le drone
Si le plancher indique SFC (Surface), la zone touche le sol et impacte directement les opérations de drones à basse altitude. Une zone dont le plancher serait FL050 ne concernerait au contraire pas un vol à 120 m.
Décodeur de cartouche — entraînez-vous
Cliquez sur un cartouche pour le décomposer et évaluer son impact sur votre vol.
Sélectionnez un cartouche à décoder…
10.4 — Guide de planification de mission en Algérie
Point de contexte national
En Algérie, la préparation ne s'appuie pas sur une application automatisée unifiée. Le télépilote doit adopter une démarche rigoureuse en 4 étapes.
Logiciels et applications cartographiques
Chapitre 5 · Module 11
Navigation à l'estime (Dead Reckoning)
L'art de tracer sa route et de déterminer sa position géographique sans instruments électroniques ni positionnement satellite. Elle repose uniquement sur trois facteurs connus.
Position initiale
Le point de départ, connu avec certitude.
Un cap
La direction dans laquelle on maintient le nez.
Temps × vitesse
Le temps écoulé à une vitesse donnée.
Position estimée
… le tout en intégrant l'effet du vent.
Importance cruciale pour les drones
En cas de perte, de panne ou de brouillage du signal GPS/GNSS, la navigation à l'estime évite la désorientation immédiate. Elle permet à l'aéronef de maintenir une trajectoire estimée le temps de déclencher une procédure de sécurité — comme un retour au point de départ (RTH).
Fusion de capteurs : l'algorithme de l'autopilote
En mode dégradé (sans GPS), le contrôleur de vol utilise un Filtre de Kalman Étendu (EKF). Cliquez sur chaque source pour comprendre son rôle.
moteurs
Cliquez sur une source de données de l'EKF…
Comment le drone « voit » le vent sans le mesurer
L'EKF compare en permanence l'accélération demandée aux moteurs et l'accélération réelle mesurée par la centrale inertielle, les odomètres et les capteurs de flux optique. Toute anomalie persistante est interprétée comme une force externe — le vent — et l'ordinateur ajuste automatiquement l'angle des moteurs pour corriger le cap.
Le vocabulaire de base à maîtriser
Chapitre 5 · Module 12
Calcul de la dérive & Planification de mission
Sur le terrain, on ne sort pas une calculatrice trigonométrique. On applique deux règles mentales rapides : la dérive maximale et la montre aéronautique.
12.1 — La dérive maximale (vent plein travers à 90°)
La formule à connaître par cœur
Dérive max = VwVp × 60
où Vw est la vitesse du vent et Vp la vitesse propre du drone. Cette dérive est celle subie lorsque le vent est parfaitement de travers, à 90° de la route.
12.2 — La montre aéronautique (ajustement selon l'angle au vent)
Le principe
L'angle au vent α est la différence entre la route sol et la direction d'où vient le vent : α = Route − Dv.
On applique ensuite une fraction de la dérive maximale selon la règle des minutes d'un cadran : on lit les degrés comme des minutes sur une montre.
Cliquez sur un secteur du cadran
| Angle au vent | Lecture cadran | Fraction du Max Drift |
|---|
Calculateur complet : de la dérive au cap à suivre
La formule finale du cap
Cap à suivre = Route souhaitée − Dérive
Pour contrer le vent, le drone doit « craber » — orienter son nez face au vent — en appliquant une correction de cap (Cr) qui est l'exact opposé de la dérive subie : Cr = −X.
12.3 — Planification de mission et marges de sécurité
La préparation se fait au sol, à l'aide d'un log de navigation : mesure des distances via l'échelle de la carte, calcul des temps de vol via T = D / Vs.
La règle des trois tiers (sécurité drone)
Calculateur d'autonomie & log de navigation
Note critique — le piège du vent arrière
Si le trajet aller s'est fait avec un vent arrière favorable, le trajet retour se fera obligatoirement face au vent. La vitesse sol (Vs) sera réduite, le temps de vol allongé et la consommation d'énergie considérablement supérieure.
Conséquence pratique : ne jamais dimensionner un aller-retour sur la vitesse sol de l'aller.
Chapitre 6 · Module 13
Supervision des paramètres & Évitement d'obstacles
Le maintien de la trajectoire tridimensionnelle du drone repose sur la fusion permanente de données provenant de plusieurs capteurs redondants. C'est une compétence essentielle du télépilote professionnel : elle garantit la sécurité du vol, la précision de la mission et la conformité réglementaire.
13.1 — Supervision horizontale (coordonnées)
GNSS
GPS, Galileo, GLONASS — fournit la position absolue. Pour les missions centimétriques (topographie), on y associe les corrections RTK ou PPK.
Centrale à inertie (IMU)
Utilise gyroscopes et accéléromètres pour calculer la position par navigation à l'estime en cas de perte temporaire du signal satellite.
Flux optique
Caméra orientée vers le sol analysant le déplacement des pixels pour stabiliser l'appareil à basse altitude.
13.2 — Supervision verticale (gestion des altitudes)
| Source d'altitude | Principe | Points d'attention |
|---|---|---|
| Altitude barométrique | Mesurée par la pression atmosphérique | Nécessite un étalonnage au décollage (QFE) ou par rapport à la mer (QNH) |
| Altitude GNSS | Fournie par les satellites | Moins précise que la position horizontale : marge d'erreur ×1,5 ou ×2 en raison de la géométrie des constellations |
| Hauteur sol (AGL) | Mesurée par LiDAR ou ultrasons | Donnée critique, indispensable à l'évitement d'obstacles et au mode Terrain Following |
Rappel réglementaire national
En Algérie, l'ANAC et l'ENNA imposent un plafond de vol strict à 120 mètres de hauteur.
13.3 — Ajustements en temps réel et évitement d'obstacles
La boucle GNC
Le drone réagit de façon ultra-rapide aux imprévus via la boucle GNC — Guidage, Navigation et Commande. Mais c'est au télépilote d'appliquer les règles de sécurité.
Les distances de sécurité — cliquez pour explorer
Cliquez sur un type d'obstacle…
Vérificateur de la règle du 1:1
La distance horizontale doit être supérieure ou égale à la hauteur du vol, avec un minimum de 150 m face à un rassemblement de plus de 10 personnes (catégorie A3).
Chapitre 6 · Module 14
Aérologie des basses couches & Procédures d'urgence
Le télépilote est privé de sensations physiques — pas de « seat-of-the-pants flying ». Il doit identifier les variations de vent via la télémétrie et le comportement visuel du drone, puis appliquer la bonne procédure quand une panne survient.
14.1 — Les 3 signes instrumentaux d'un vent fort ou d'une rafale
14.2 — Les effets mécaniques locaux (0 – 120 m)
Cliquez sur un effet mécanique local…
14.3 — Gestion des incidents et procédures d'urgence (Failsafe)
Sélectionnez une panne : symptôme, diagnostic et action correcte à appliquer.
Sélectionnez une situation d'urgence…
Récapitulatif des 4 procédures
| Panne | Symptôme | Action immédiate |
|---|---|---|
| Perte de signal GNSS | L'appareil ne compense plus le vent et dérive | Mode Manuel / ATTI, stabiliser à vue, ramener au compas magnétique |
| Erreur de boussole | Mouvement en spirale incontrôlé (« Toilet Bowl ») | Passer en mode manuel pur |
| Instabilité IMU | Vibrations violentes ou inclinaison dangereuse | Réduire l'altitude au maximum, atterrissage d'urgence |
| Perte de liaison C2 | Plus aucune commande ne parvient au drone | RTH automatique — surveiller la trajectoire de sécurité |
La trajectoire de sécurité du RTH
Le télépilote doit surveiller la séquence complète : le drone monte à l'altitude de sécurité pré-programmée, transite en ligne droite, descend et se pose de manière autonome sur son point d'origine. Un obstacle sur cette ligne droite — pylône, bâtiment, grue — n'est pas toujours pris en compte : c'est au télépilote de l'avoir anticipé.
Entraînement
Flashcards
Cliquez sur la carte pour révéler la réponse. Ordre mélangé à chaque session.
Entraînement
Examen blanc
Quatre modes. Correction immédiate avec référence de cours pour chaque question. Objectif : ≥ 80%.
Débutant
Définitions, unités, vocabulaire de base.
Meilleur score : —
Standard
40 questions tirées au sort dans toute la banque.
Meilleur score : —
Expert
Calculs, conversions, procédures et cas limites.
Meilleur score : —
Par chapitre
Ciblez un des 6 chapitres officiels.
Entraînement
Glossaire
Aide-mémoire
Formulaire & valeurs de référence
Toutes les formules et constantes du module sur une seule page — à réviser la veille de l'examen.